












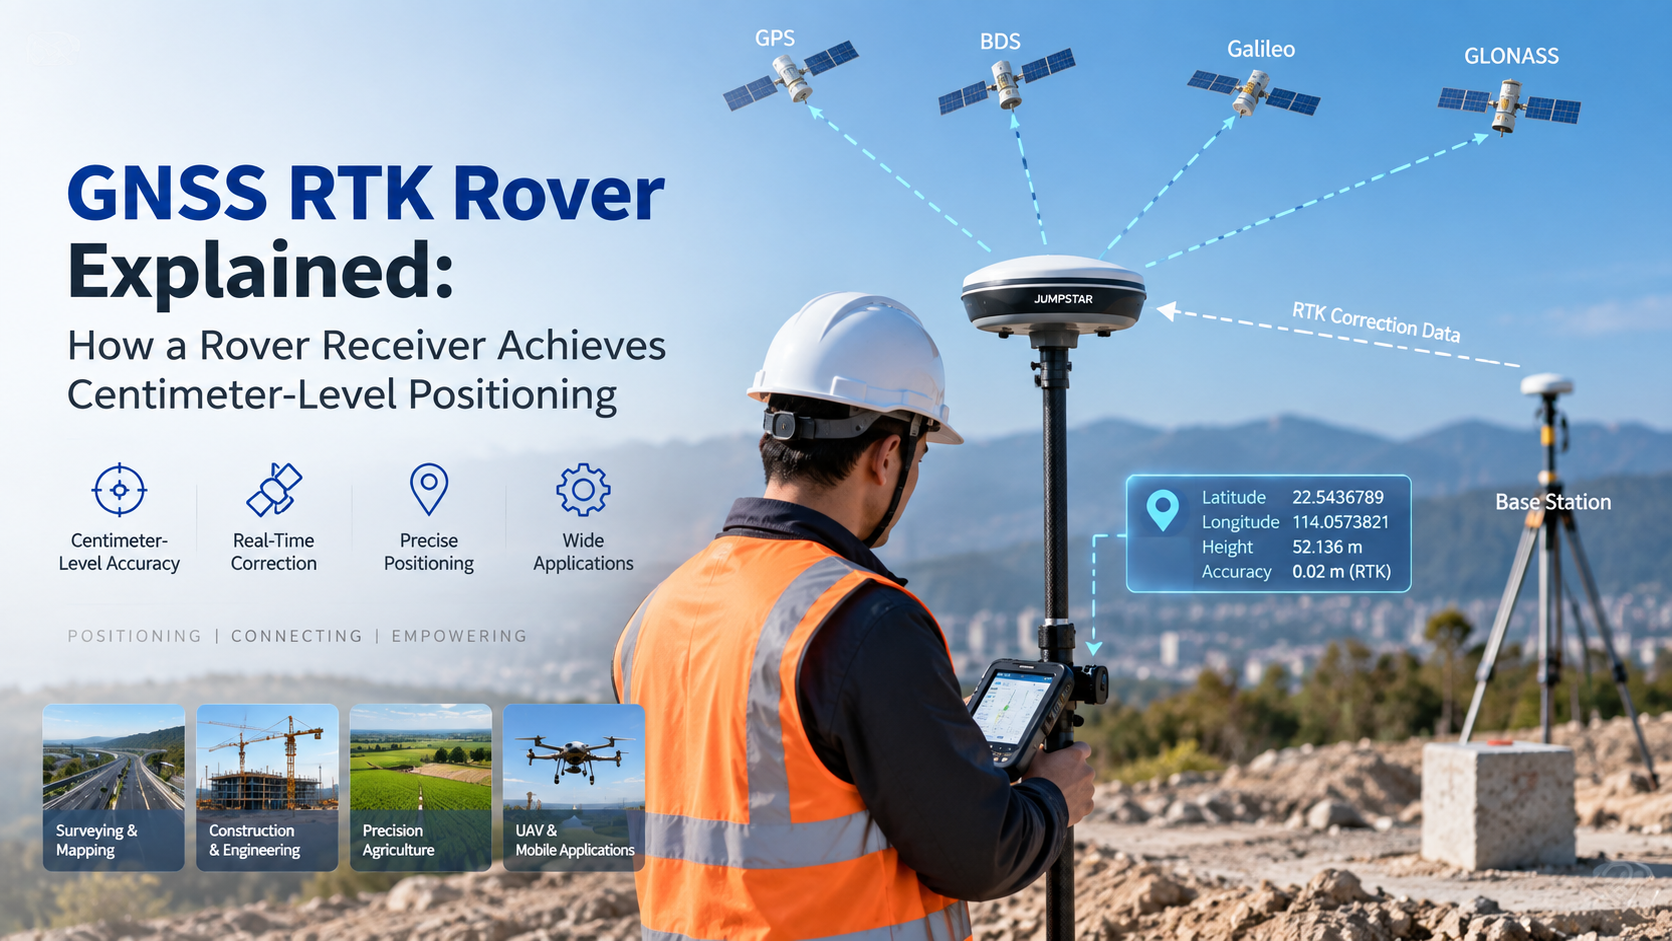
RTK 로버는 자체 GNSS 관측과 보정 데이터를 결합하여 고정밀 위치를 계산하는 현장 수신기입니다. 일반적인 RTK 구성에서는 기지국이나 보정 서비스가 보정 데이터를 제공하고, 한 대 이상의 로버 수신기가 현장에서 이를 사용합니다. 이 글에서는 GNSS RTK 로버가 어떻게 작동하는지, 고정 해법이 무엇을 의미하는지, 그리고 로버를 선택할 때 고려해야 할 점을 설명합니다.
GNSS RTK 로버란 무엇인가요?
GNSS RTK 로버는 RTK 위치 시스템 내 이동식 수신기입니다. 이 장치는 GNSS 위성 신호를 추적하고, 기지국이나 보정 서비스로부터 보정 데이터를 받으며, 두 입력을 함께 처리하여 위치 분석을 생성합니다.
로버는 단순히 더 정확한 표준 수신기가 아닙니다. 이 기술의 정의된 역할은 시스템의 이동 끝으로 작동하면서 RTK 보정 처리에 참여하는 것입니다. 일반적인 아키텍처에서는 기본 또는 보정 소스와 로버가 함께 작동합니다: 정적 측은 알려진 위치 신호를 관측하고, 로버는 현장 운영 중 자신의 측정에 그 정보를 적용합니다.
RTK 로버는 어떻게 작동하나요?
위성에서 정확한 위치로의 작업 흐름은 다음과 같습니다:
GNSS 위성 → 기지국/보정 서비스 → RTK 보정 데이터를 로버 수신기→→ RTK 처리→ 고정 해법 → 고정밀 위치 측정
실제로 로버는 다섯 단계를 수행합니다:
- 이 기기는 GNSS 위성 신호를 수신하고 반송파 위상 및 의사 거리 관측을 기록합니다.
- 기지국이나 보정 서비스로부터 보정 데이터를 얻습니다.
- 이 연구는 자체 관측과 보정 데이터를 결합합니다.
- 조건이 허락할 때 반송파 위상 모호성을 해소합니다.
- 현재 위치에 대한 RTK 해를 출력합니다.
복잡한 수학이 필요 없으며, 로버의 정밀도는 실시간으로 자신의 반송파 위상 측정과 차분 보정을 처리함으로써 나옵니다.
RTK 고정 솔루션이란 무엇인가요?
RTK 수신기는 일반적으로 고정 해법 또는 플로트 해를 보고합니다. 고정된 해는 일반적으로 반송파 위상 모호성이 성공적으로 해결되었음을 의미하며; 플로트 솔루션은 아직 완전히 수리되지 않았다는 뜻입니다.
고정 해법이 중요한 이유는 RTK가 가장 높은 정밀도를 내는 모드이기 때문에, 측량 및 지도 작업 흐름은 수정 후 지점을 기록하는 방식을 기다립니다. 하지만 고정된 상태가 모든 환경에서 동일한 정확도를 보장하지는 않습니다. 실제 위치 측정 성능은 위성 가시성, 보정 품질, 기준선 길이, 다중경로, 안테나, 수신기 및 현장 조건에 따라 달라집니다.
RTK 로버와 독립형 GNSS 수신기 비교
| 특징 | 독립형 GNSS 수신기 | RTK 로버 |
|---|---|---|
| GNSS 위치 | 네 | 네 |
| 보정 데이터 | 기본 위치 선정에는 필요하지 않습니다 | RTK에 필수 |
| 반송파 위상 RTK 처리 | 응용 프로그램 의존 | 네 |
| 고정밀 현장 위치 측정 | 위치 모드에 의해 제한 | RTK 애플리케이션을 위해 설계되었습니다 |
| 일반적인 용도 | 일반 위치 | 측량, 지도 제작 및 정밀 응용 |
어느 쪽도 정의상 '부정확하다'고 할 수 없습니다; 두 모델은 단지 서로 다른 위치 모드에 맞을 뿐입니다. 현장에서 실시간 센티미터 수준의 GNSS 위치 측정이 필요한 프로젝트는 로버를 선택하며; 일반적인 위치 지정 작업은 교정 처리가 전혀 필요하지 않을 수도 있습니다.
RTK 로버는 어디에 사용되나요?
측량 및 지도 제작
현장 측량에서 로버는 조작자가 휴대하는 기기입니다. RTK 솔루션이 고정된 후 위치를 기록하여 지점을 수집하고 경계를 측정하며, 매핑 워크플로우를 지원합니다.
건설
건설 인력은 현장 위치 선정, 배치 및 기계 안내를 위해 로버를 사용하며, 설계 좌표를 작업 현장으로 직접 전달하여 더 빠른 현장 측정을 가능하게 합니다.
정밀 농업
농업 장비는 기계 유도, 현장 위치 지정 및 현장 자율 운전을 위해 로버 스타일 수신기를 사용합니다.
UAV와 드론
RTK 로버가 장착된 드론은 지도 작성 임무와 항법을 위한 고정밀 위치 측정을 제공하여 지상 통제 지점에 대한 의존도를 줄입니다.
RTK 로버가 사용할 수 있는 보정원은 무엇인가요?
지역 기지
로컬 GNSS 기지국은 인근 로버의 보정 데이터를 생성할 수 있습니다. 이 구성은 프로젝트가 보정 소스를 완전히 제어할 수 있게 하며, 기지와 로버 간 신뢰할 수 있는 통신이 가능한 현장에서 잘 작동합니다.
네트워크 RTK / 교정 서비스
로버는 시스템 아키텍처와 통신 가용성에 따라 RTK 보정 네트워크나 서비스로부터 보정 데이터를 받을 수도 있습니다. NTRIP은 IP 네트워크를 통해 GNSS 보정 데이터를 전달하는 데 일반적으로 사용됩니다.
엔지니어들이 RTK 로버를 선택할 때 고려해야 할 점은 무엇인가요?
- 별자리 및 주파수 지원:GPS, 갈릴레오, GLONASS, 베이더우 및 다주파수 기능을 프로젝트 환경에 맞게 활용했습니다.
- RTK 보정 호환성:로컬 기지국 또는 네트워크 RTK, 보정 데이터 형식 및 통신 방식.
- 정확도 요구사항:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- 안테나:안테나 호환성, 설치, 하늘 가시성 및 현장 내 다중경로 환경.
- 커뮤니케이션:로버가 현장에서 라디오에서 셀룰러 링크까지 보정 데이터를 어떻게 수신할지.
- 현장 통합:대상 플랫폼용 인터페이스, 전원, 인클로저, 마운트 및 데이터 출력.
점프스타 RTK 로버와 GNSS 위치 솔루션
JUMPSTAR는 RTK에 의존하는 현장 응용을 위한 GNSS 위치 측정 솔루션을 제공합니다. 제품 라인은 다음과 같습니다RTK 수신기 및 시스템고정밀 현장 위치 측정, 통합 플랫폼용 GNSS 모듈,GNSS OEM 보드제조업체들이 자체 장비에 로버 기능을 내장하는 경우를 위해서입니다.
측량 워크플로우에 특화되어 있어서는, JUMPSTAR의RTK 로버 측량일상적인 측정 작업에 필요한 수신기, 보정 처리 및 현장 통합을 통합합니다.
결론
RTK 로버는 GNSS 관측과 보정 데이터를 결합하여 고정밀 위치 측정 솔루션을 얻는 현장 수신기입니다. 로버 선정은 GNSS 기능, 보정원, 안테나, 통신 및 응용 요구사항에 따라 달라집니다. GNSS RTK 로버를 평가하는 OEM 및 통합업체에게 JUMPSTAR의 RTK 위치 측정 솔루션은 실용적인 출발점을 제공합니다.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


