












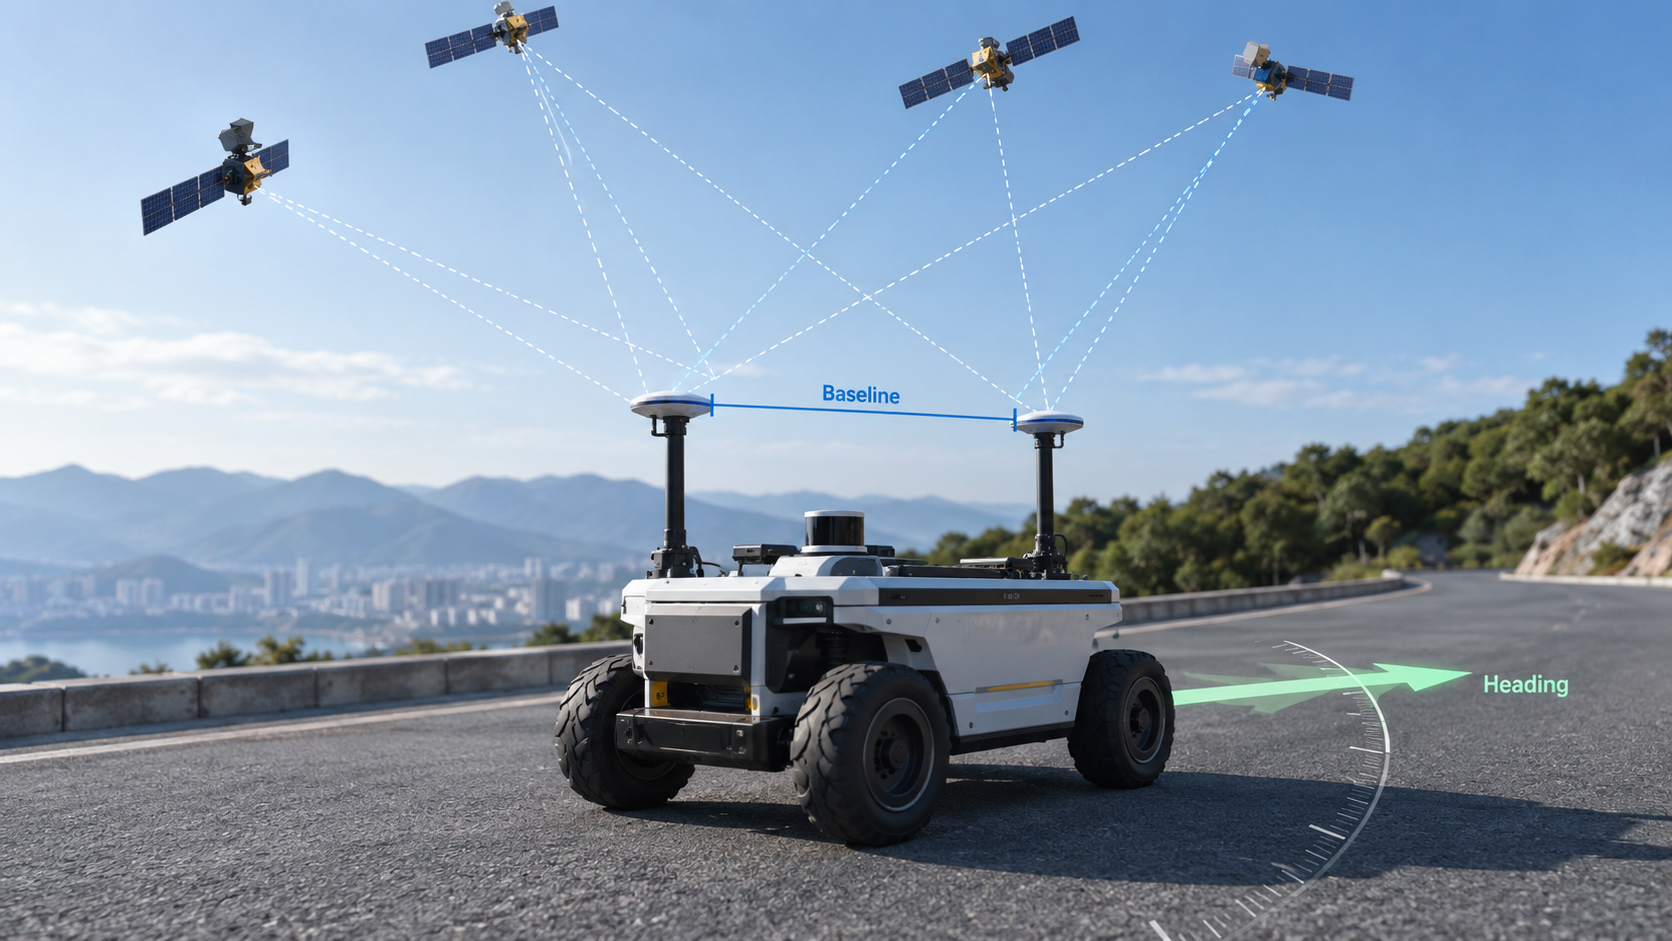
표준 GNSS 위치 정보는 장치에 위치를 알려줍니다. 대부분의 자율 플랫폼은 자신이 어느 방향을 향하고 있는지 알아야 합니다. UAV, 자율주행차, 로봇, 농기계 등은 모두 방향 데이터를 이용해 내비게이션, 움직임 제어 및 센서 정렬을 수행합니다. 이 글에서는 GNSS 방향이 무엇인지, 이중 안테나 GNSS가 방향을 어떻게 결정하는지, 그리고 RTK가 신뢰할 수 있는 방향 솔루션을 제공하는 데 어떤 역할을 하는지 설명합니다.
GNSS 방향은 무엇인가요?
위치는 물체가 어디에 있는지 알려줍니다. 방향은 그 방향을 알려줍니다. 두 방향은 다릅니다: 차량이 북, 남, 동, 서를 향해 같은 좌표에 앉을 수 있고, 좌표만 아는 시스템은 어느 방향을 가리키는지 알 수 없습니다.
GNSS 방향은 위치 정보와 방향 정보를 하나의 항법 출력으로 결합합니다. 자율 시스템은 경로를 계획하고, 움직임을 제어하며, 온보드 센서를 정렬하는 데 이 두 가지를 모두 사용합니다. 방향이 없으면 플랫폼은 스스로를 찾을 수 있지만, 신뢰성 있게 조종, 도킹, 페이로드 조준은 불가능합니다.
듀얼 안테나 GNSS는 어떻게 방향을 결정하나요?
듀얼 안테나 GNSS는 같은 플랫폼에 알려진 거리 내에 설치된 두 개의 안테나를 사용합니다. 두 안테나는 동시에 같은 위성에서 신호를 수신하며, 수신기는 이들 간의 반송파 위상 측정값을 비교합니다.
두 안테나 사이의 선이 기준선을 형성합니다. 수신기는 각 위성 신호가 기준선 양 끝에 어떻게 도달하는지 측정하여 우주에서 기준선의 방향을 계산하고 그 방향을 방향으로 변환합니다.
두 개의 안테나가 → 기준선 → 방향→ 방향
방향은 움직임이 아닌 기하학적 방향에서 결정되기 때문에, 이중 안테나 방식은 플랫폼이 정지해 있을 때 효과적이며 시간이 지나도 표류하지 않습니다. 안테나 위치, 기준선 길이, 기계적 강성도 모두 성능에 영향을 미칩니다.
RTK는 GNSS 헤딩에서 어떤 역할을 하나요?
RTK는 기지국이나 보정 서비스로부터 반송파 위상 보정을 통해 고정밀 위치 측정을 제공합니다. RTK만으로는 방향을 생성하지 못하지만, 듀얼 안테나 방향 엔진이 의존하는 반송파 위상 측정을 선명하게 만듭니다.
더 깨끗한 위상 측정은 더 빠르고 신뢰할 수 있는 정수 모호성 해상도를 의미하며, 이는 방향 출력의 안정성을 향상시킵니다. 이중 주파수 수신은 더 독립적인 관측으로 이를 강화합니다.
요컨대, 이중 안테나 GNSS는 방향 결정의 기초를 제공하고, RTK는 고정밀 위치 측정과 정밀한 반송파 위상 측정을 지원합니다. 두 개는 하나의 항해 스트림으로 합쳐집니다.
듀얼 안테나 GNSS vs. 싱글 안테나 GNSS
| 특징 | 단일 안테나 GNSS | 듀얼 안테나 GNSS |
|---|---|---|
| 위치 | 네 | 네 |
| 직접 방향 결정 | 제한 | 네 |
| 정적 방향 | 일반적으로 제한적이다 | 지원 |
| 하드웨어 복잡성 | 더 하부 | 더 높이 |
| 일반적인 응용 | 위치 | 위치 + 방향 |
단일 안테나 시스템은 일반적으로 움직임, IMU 또는 기타 센서로부터 방향을 추정하는 반면, 이중 안테나 시스템은 두 안테나의 상대 방향을 직접 판단할 수 있습니다.
왜 GNSS가 자율 시스템에 중요한가요?
UAV와 드론
드론은 자율 비행, 웨이포인트 항법, 지도 및 탑재체 정렬을 위해 방향을 이용합니다. 정확한 방향은 비행 안정성과 측량 데이터의 품질을 향상시킵니다.
자율주행차
자율주행 플랫폼은 차량 방향 지정, 차선 수준 내비게이션, 모션 컨트롤을 위해 방향을 이용합니다. 방향 데이터는 궤적 계획과 센서 융합을 지원합니다.
로봇공학
이동식 로봇과 AMR은 경로 추적, 도킹, 야외 내비게이션을 위해 방향을 사용합니다. 헤딩은 로봇이 휠 주행 거리만으로 의존하지 않고 계획된 경로에 맞춰 정렬할 수 있게 해줍니다.
정밀 농업
농기계 분야에서는 방향 제어, 스와스 제어 및 현장 작업을 수행합니다. 방향 데이터는 트랙터와 기계가 작물 줄과 계획된 경로와 정확히 일치할 수 있게 합니다.
IMU를 이용한 GNSS 헤딩
GNSS는 위치와 방향을 제공합니다. IMU는 다리 아래나 고층 구조물 근처와 같은 일시적 GNSS 장애 시 움직임 및 자세 정보를 추가합니다.
GNSS + IMU 통합은 항법 연속성을 유지하고, 동적 모션 추정을 개선하며, 신호 중단 시 방향 드리프트를 줄이는 데 도움을 줍니다. IMU는 GNSS를 무기한 대체하는 것이 아니라, 짧은 간격을 메우는 보완 센서입니다.
엔지니어들이 GNSS 헤딩 솔루션을 선택할 때 고려해야 할 점은 무엇인가요?
- 안테나 구성:단일 안테나 vs. 이중 안테나, 응용 분야에 직접 방향이 필요한지 여부에 따라 다릅니다.
- 기저선:안테나 간 거리와 장착 강성은 방향 성능에 영향을 미칩니다.
- GNSS 별자리와 주파수:GPS, BeiDou, GLONASS, Galileo, 이중 주파수 지원은 견고성에 영향을 미칩니다.
- RTK 정정:프로젝트가 적합한 기지국이나 네트워크 RTK 서비스에 접근할 수 있는지 여부.
- IMU 통합:GNSS 신호가 쉽게 차단되는 동적 플랫폼이나 환경에 유용합니다.
- 시스템 통합:인터페이스, 업데이트 속도, 안테나 배치, 전력 및 통신 등이 포함됩니다.
점프스타 GNSS 헤딩 솔루션
JUMPSTAR는 고정밀 위치 정보와 방향 정보를 모두 요구하는 응용 분야에 GNSS 솔루션을 제공합니다. 저희 포트폴리오는 다룹니다이중 안테나 GNSS 방향 솔루션RTK 위치 보드와 OEM 및 ODM 통합을 위해 설계된 통합 GNSS + IMU 모듈이 포함됩니다.
고정밀 RTK 위치 코어를 기반으로 구축하는 팀을 위해 JUMPSTAR는 다음과 같은 다양한 서비스를 제공합니다.고정밀 RTK 모듈이중 안테나 구성을 통해 방향 아키텍처를 지원합니다.
결론
GNSS 위치 측정은 물체가 어디에 있는지 알려줍니다. GNSS 방향은 자신이 향하고 있는 방향을 알려줍니다. 이중 안테나 GNSS는 두 안테나의 상대 위치를 이용해 방위를 결정합니다. RTK와 IMU는 또한 고정밀 연속 항법을 지원합니다.
OEM과 시스템 통합업체의 경우, 적절한 GNSS 방향 아키텍처를 선택하는 것은 위치 정확도, 안테나 구성, 보정 가용성 및 응용 요구사항에 따라 달라집니다.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


